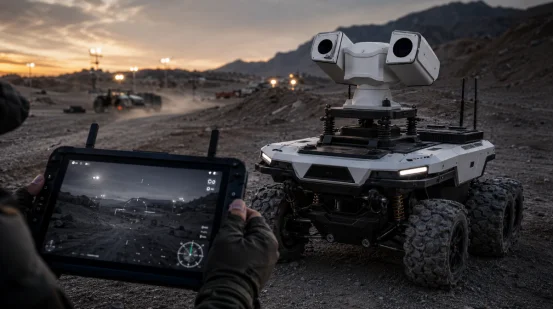
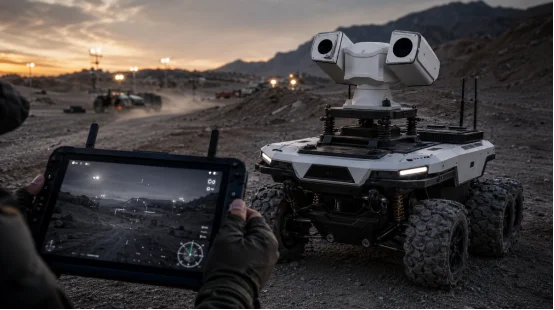
A PTZ-Kamera zur Roboterüberwachung Eine Kamera kann auf einem Prüfstand einwandfrei funktionieren und dennoch versagen, sobald sie auf einer beweglichen Plattform montiert ist. Unebenes Gelände führt zu Bildstörungen, der Anlauf des Motors senkt die Spannung, und die Robotersoftware empfängt zwar Videodaten, kann die PTZ-Kamera aber nicht bewegen. Eine zuverlässige PTZ-Kamera für UGV-Projekte muss daher hinsichtlich Mechanik, Elektrik, Netzwerk und Software optimal auf den Roboter abgestimmt sein.
Warum versagen herkömmliche Überwachungskameras auf unbemannten Bodenfahrzeugen häufig?
Eine Standard-Überwachungskamera auf einem unbemannten Bodenfahrzeug (UGV) war üblicherweise für die Montage an einer Wand oder einem Mast konzipiert. Ein mobiler Roboter bringt zusätzliche Probleme wie Vibrationen, plötzliche Stopps, schwache Funkverbindungen und einen gemeinsam genutzten Akku mit sich.
Mechanische und elektrische Fehlanpassung
Das Problem der Kameravibrationen bei Robotern verstärkt sich bei langen Brennweiten, da kleinste Bewegungen das Ziel über den Bildschirm verschieben. Ein Spannungsabfall an der Kamera von UGV-Plattformen kann zudem während PTZ-Bewegungen einen Neustart der Kamera verursachen, insbesondere beim Einschalten von Laser, Heizung oder Scheibenwischer.
Prüfen Sie die Stromversorgung der Roboterkamera auf Nennspannung, Spitzenstrom, Kabeldämpfung und Motorgeräusche. Der typische Stromverbrauch einer PTZ-Kamera reicht für die Dimensionierung des Umrichters nicht aus.
Kontroll- und Verbindungslücken
Ein häufiges Problem ist einfach: Die Videoübertragung funktioniert, die PTZ-Steuerung jedoch nicht. RTSP überträgt normalerweise das Videosignal, während Schwenken, Neigen, Zoomen, Voreinstellungen und Statusinformationen einen separaten Steuerungspfad benötigen. Viele Integrationsprobleme von PTZ-Kameras entstehen genau hier.
Kann eine PTZ-Kamera als Hauptfahrkamera des UGV dienen?
Eine PTZ-Kamera kann seitwärts, rückwärts oder in die Ferne blicken, aber sie kann die feste, nach vorne gerichtete Referenz entfernen, die bei Trümmern oder engen Passagen erforderlich ist.
Feste Navigationskamera vs. PTZ-Beobachtungskamera
Eine Kamera zur Roboterfernsteuerung sollte die Fahrtrichtung des Roboters sichtbar halten. Ein praktisches UGV-Kamerasystem kombiniert häufig eine fest installierte Navigationskamera, Seitenansichten und eine unabhängige PTZ-Beobachtungskamera.
Eine Studie aus dem Jahr 2024 ergab, dass die Kamerapositionierung unbemannter Bodenfahrzeuge (UGVs) die Bearbeitungszeit und die Hindernisbewältigung beeinflusst. Eine höhere, stärker geneigte Hauptansicht verschlechterte die Perspektivenwahrnehmung und verlängerte die Bearbeitungszeit um etwa 20 Prozent. Die Kamerapositionierung für die UGV-Fernsteuerung muss in der Praxis getestet werden.
Fahrzeugrichtung sichtbar halten
Zeigen Sie einen Teil des Chassis, des Rades oder der Kette in der Ansicht der Roboterfahrkamera an. Die PTZ-Anzeige sollte außerdem die Kamerarichtung relativ zur Fahrtrichtung des Roboters anzeigen.
Wie viel Gewicht und Montagefläche kann das UGV tragen?
Die Nutzlast umfasst die Kamera, die Montageplatte, Stoßdämpfer, Steckverbinder, Kabel und die Funkhardware.
Nutzlast, Stellfläche und Schwerpunkt
Die vorgestellte PTZ-Fahrzeugkamera mit Nachtsichtlaser und 500 m Reichweite wiegt 8 kg. Ihre Zeichnung zeigt ein Gehäuse mit einer Breite von ca. 398 mm und eine Grundfläche von ca. 180 x 180 mm. Das kann ein kompaktes unbemanntes Bodenfahrzeug (UGV) überfordern.
Schwerpunkt der Roboterkamera Die Nutzlast der Roboterkamera ist ebenso wichtig. Eine hoch montierte Einheit erhöht die Umkippgefahr an Hängen und in scharfen Kurven.
Leistungsbudget vor der Installation
Der Strombedarf der UGV-Kamera muss PTZ-Bewegung, Laserstart, Entnebelung, Heizung und Scheibenwischerbetrieb umfassen. Bitte geben Sie den Eingangsspannungsbereich, die normale und die maximale Leistungsaufnahme, den Anlaufstrom sowie die Überspannungsgrenzen an. Die veröffentlichten Daten enthalten keine vollständigen Leistungsangaben; überprüfen Sie diese daher vor der Auswahl des DC/DC-Wandlers.
Wie viel Vibration verträgt eine PTZ-Roboterkamera?
Ein robustes Gehäuse allein macht noch kein robustes Roboterkamerasystem aus. Entscheidend ist die gesamte Montagekonstruktion.
Stabilität in unwegsamem Gelände
Achten Sie auf eine vibrationsfeste PTZ-Kamera mit sicheren Befestigungselementen, Zugentlastung und einer stabilen Montageplatte. Eine Antivibrationshalterung kann eine verbogene Halterung nicht reparieren. Testen Sie die Kamera auf Schotter, Bordsteinkanten, Rampen, Stopps und im maximalen Zoombereich.
Das Modell mit großer Reichweite bietet optionale Stoßdämpfer, mindestens 4G-Schlagfestigkeit, Schutzart IP66 und einen Betriebstemperaturbereich von -35 °C bis +55 °C. Auch eine Antibeschlagfunktion und ein Scheibenwischer sind für eine Roboter-Überwachungskamera im Außenbereich wichtig.
Welche PTZ-Steuerungsmethode eignet sich für eine Roboterplattform?
Wählen Sie die Steuerungsmethode vor dem Erstellen des Software-Stacks. Serielle Steuerung eignet sich möglicherweise für eingebettete Systeme oder Wiederherstellungsmodi.
ONVIF, RS485 und RTSP
Eine ONVIF-PTZ-Kamera zur Roboterintegration kann Netzwerkvideo mit PTZ-Befehlen kombinieren. Ein RS485-Anschluss PTZ-Kamera für UGV Die Integration ermöglicht einen direkten kabelgebundenen Pfad mittels PELCO-D PTZ-Steuerung oder PELCO-P PTZ-Steuerung.
Die PTZ-Steuerung mittels RTSP und ONVIF unterscheidet sich funktional: RTSP übernimmt das Streaming, während ONVIF die Kamerasteuerung ermöglicht. Testen Sie die Fernsteuerung der PTZ-Funktion für Roboter über das finale Gateway und den Controller.
SDK und voreingestellte Funktionen
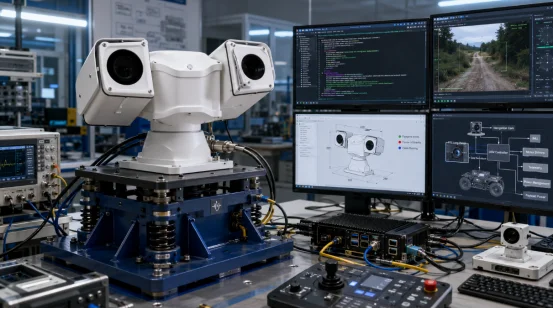
Die Integration des PTZ-Kamera-SDKs sollte vor der endgültigen Festlegung des mechanischen Designs nachgewiesen werden. Ein brauchbares Roboterkamera-SDK umfasst Video, Bewegung, Zoom, Fokus, Voreinstellungen, Status, Ereignisse und Wiederverbindung. Prüfen Sie, ob die PTZ-Kamera-API Linux ARM und die geplante ROS-PTZ-Kameraintegration unterstützt.
PTZ-Voreinstellungen für Inspektionsroboter ermöglichen die Verknüpfung von Kameraansichten mit Missionen. Positionen für Vorwärtsfahrt, Seiteninspektion, Manipulator und Fernbeobachtung lassen sich festlegen. Eine automatische Rückkehrfunktion kann die Kamera vor der Weiterfahrt wieder nach vorne ausrichten.
Wie viel Zoom und Nachtsicht benötigt die Mission?
Größere Reichweite ist nicht immer besser. Weitwinkelobjektive unterstützen die Suche, Teleobjektive die Inspektion.
Langstreckenbildgebung in der Praxis
Das Produkt verwendet ein Objektiv mit 5,5 bis 180 mm Brennweite und ist somit eine Roboterkamera mit 33-fachem optischem Zoom und einem Sichtfeld von 60,5° bis 2,3°. Es bietet eine Laserbeleuchtung mit 500 m Reichweite, eine optionale Richtungseinstellung von 800 m, einen kontinuierlichen Schwenkbereich von 360°, 256 Voreinstellungen und acht Tracking-Pfade.
Eine Nachtsicht-Roboterkamera mit 500 m Reichweite garantiert keine Identifizierung auf 500 m in jeder Situation. Die Nachtsichtreichweite im Vergleich zur Identifizierungsreichweite hängt von der Zielgröße, Nebel, Regen, Kontrast, Zoom, Stabilität und Bildverarbeitung ab. Wählen Sie eine Langstrecken-Roboterkamera aus der tatsächlichen Aufgabenstellung und den erforderlichen Details.
Wie sollte man die Kamera vor dem Einsatz testen?
Für einen UGV-Kameraintegrationstest müssen der echte Akku, die echte Steuerung, das echte Netzwerk, die echten Halterungen und die echte Bedienerstation verwendet werden.
Vier praktische Prüfungsphasen
Beginnen Sie mit einem Funktionstest für Stromversorgung, Schnittstellen, Voreinstellungen und SDK-Befehle. Führen Sie anschließend einen statischen Robotertest durch, um Freiraum, Rotation, Kabelverheddern und den Montageplatz für die Roboterkamera zu prüfen. Führen Sie danach einen Vibrationstest der Roboterkamera auf ebenem Boden, Schotter, Steigungen und bei plötzlichen Stopps durch. Schließen Sie den Test mit einem Netzwerkausfalltest der PTZ-Kamera ab, um die Wiederverbindung, die Wiederherstellung der Voreinstellungen, die Zeitsynchronisation und die sichere Kameraposition zu prüfen.
Messen Sie die Videolatenz des unbemannten Bodenfahrzeugs (UGV) vom Sensor bis zum Bedienerdisplay. Die Videoverzögerung der Roboterfernsteuerung ist wichtiger als die Codec-Kennzeichnung. Ein Kamerastream mit geringer Latenz kann die Steuerung unterstützen, während ein qualitativ hochwertiger Stream lokal aufzeichnet.
Was macht einen Lieferanten für Roboterkameraprojekte geeignet?
Die Leistungsfähigkeit des Lieferanten lässt sich nach den Prüfungen der mechanischen, elektrischen und softwareseitigen Komponenten leichter beurteilen. Sie benötigen brauchbare Zeichnungen, dokumentierte Schnittstellen und Unterstützung beim Testen.
Shuoxin Das Unternehmen entwickelt und produziert intelligente Sicherheitsüberwachungssysteme, darunter PTZ-Systeme für Fahrzeuge, Autobahnen, Schiffe, Wärmebildkameras und Schwerlastanwendungen. Das mobile Modell mit großer Reichweite unterstützt ONVIF, SDK, Web- und RS485-Steuerung sowie Laser-Nachtsicht mit 500 m bzw. optional 800 m Reichweite. Es verfügt außerdem über 33-fachen optischen Zoom, Stoßdämpfer, Antibeschlagschutz, Schutzart IP66 und voreingestellte Funktionen. Für einen Hersteller von PTZ-Kameras deckt diese Kombination neben der reinen Videotechnik auch Optik, Mechanik, Umweltschutz und Weiterentwicklung ab.
FAQ
Frage 1: Kann eine PTZ-Kamera die einzige Kamera auf einem unbemannten Bodenfahrzeug sein?
A: Das ist möglich, aber für komplexe Fahrsituationen meist ungeeignet. Kombinieren Sie es mit einer fest installierten Navigationskamera, damit der Fahrer stets eine Orientierungshilfe vor sich hat.
Frage 2: Welche ist die beste PTZ-Kamera für UGV-Projekte?
A: Die beste PTZ-Kamera für den Einsatz mit unbemannten Bodenfahrzeugen (UGVs) passt zu Nutzlast, Montagebereich, Leistungsbudget, Steuerungssystem, Gelände und Sichtweite.
Frage 3: Kann RTSP eine PTZ-Kamera steuern?
A: RTSP überträgt normalerweise Videodaten. Die PTZ-Steuerung benötigt üblicherweise ONVIF, RS485, ein SDK oder ein anderes unterstütztes Protokoll.
Frage 4: Was sollte ein Roboterkamera-SDK beinhalten?
A: Es sollte Video, Bewegung, Zoom, Fokus, Voreinstellungen, Status, Ereignisse, Fehlerbehandlung und Wiederverbindung abdecken.
Frage 5: Ist Nachtsicht auf 500 m dasselbe wie Identifizierung auf 500 m?
A: Nein. Wetter, Zielgröße, Zoom, Vibration und Kontrast beeinflussen die nutzbaren Details.